在现代制造业中,工业机械手正逐步成为提升生产效率和降低人工成本的重要工具。然而,其适用性并非适用于所有场景,不同行业与生产流程对机械手的功能、精度、灵活性及安全性的需求存在显著差异。因此,在系统集成过程中,必须结合具体应用场景,对机械手的适用条件进行深入分析,以确保其在实际应用中发挥最大效能。
一、生产线自动化场景
工业机械手在生产线上的应用,通常需要高度重复性、标准化的操作流程。其优势在于可实现24小时不间断作业,减少人为误差,并提升整体生产效率。然而,机械手的固定动作模式难以适应非标准化任务,例如产品规格变化或需进行复杂装配的工序。因此,企业在引入机械手时,应优先考虑其在标准化流程中的适用性,并结合视觉识别系统提升适应能力。
二、高精度装配任务场景
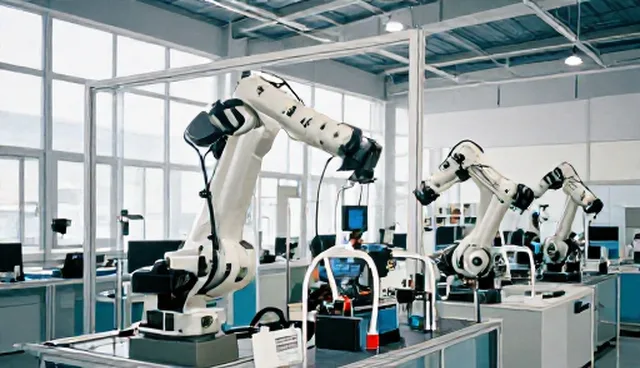
在精密电子、医疗器械等行业,机械手的高精度定位能力成为关键优势。这类场景通常要求机械手具备微米级的重复定位精度,并能完成细小部件的高密度装配任务。然而,机械手的刚性结构在面对柔性材料或非刚性部件时可能产生振动或变形,影响装配质量。为克服这一问题,可采用轻量化结构设计,并配合柔性夹具或气动辅助系统,以提高作业稳定性。
三、复杂物料搬运场景
在仓储、物流等行业,机械手常被用于搬运、分拣和堆叠等任务。这类场景对机械手的负载能力、动作范围和路径规划能力提出较高要求。但机械手在面对不规则或易碎物料时,可能因碰撞或抓取方式不当导致货物损坏。因此,建议企业选择具备力反馈功能的机械手,并结合视觉系统进行智能识别与路径调整,以提升搬运的安全性与效率。
工业机械手适用场景与方案对比
| 方案名称 | 基本做法 | 适用条件 | 准备事项 | 注意事项 |
|---|---|---|---|---|
| 生产线自动化 | 采用固定轨迹与重复动作模式 | 适用于标准化、重复性高的生产流程 | 需提前规划动作路径并进行编程调试 | 需配合视觉系统以提升适应性 |
| 高精度装配 | 搭载高精度伺服电机与定位系统 | 适用于精密电子、医疗器械等精密作业 | 需进行夹具与末端执行器定制化设计 | 需考虑振动抑制与刚性结构优化 |
| 复杂物料搬运 | 集成力反馈与视觉识别系统 | 适用于不规则或易碎物料的搬运任务 | 需安装传感器与路径规划软件 | 需确保安全区域划分与动态避让机制 |
| 人机协作环境 | 采用协作型机械手与安全传感器 | 适用于与人类员工共同作业的场景 | 需配置安全防护装置与人机交互界面 | 需进行安全培训与动态避障测试 |
| 柔性生产线扩展 | 结合机械手与柔性产线设计 | 适用于产品规格频繁变更的生产模式 | 需进行产线模块化改造与编程适配 | 需确保系统兼容性与数据同步能力 |
| 多机械手协同作业 | 建立多机械手通信与协调控制系统 | 适用于大规模复杂生产任务 | 需统一通信协议与协调算法 | 需进行系统集成测试与负载平衡设计 |
四、人机协作环境场景
随着工业4.0的发展,人机协作已成为智能制造的重要趋势。机械手在此类场景中需具备较高的安全性与灵活性,例如在装配、质检等环节与人类员工共同作业。然而,机械手的固定动作模式与人类操作的随机性之间可能存在冲突,导致工作效率下降。为此,可采用协作型机械手(Cobot)并配备安全传感器,以实现动态避让与协同作业,提升人机交互的兼容性。
对于广州市广汇智能设备有限公司,建议在系统集成过程中,根据客户行业特性与实际需求,对机械手的应用场景进行详细评估。在方案设计阶段,应结合具体作业流程,明确机械手的适用条件,并提供定制化配置与技术支持,以确保其在实际生产环境中发挥最佳性能。